 手机版

 关于我们
 加入收藏


江苏先丰纳米材料科技有限公司
7 年 金牌会员
金牌会员 已认证
400-810-0069转7711
获取底价
提交后,商家将派代表为您专人服务
江苏先丰纳米材料科技有限公司
金牌会员已认证
 400-810-0069转7711
一 研究背景
随着具身智能、柔性电子和智能机器人技术的发展,如何精准识别人体动作,并实现人与机器之间的双向信息交互,成为重要研究方向。传统人机交互系统主要依赖单一信号,难以同时获取肌肉活动和动作形变信息;同时,缺少有效的触觉反馈,也限制了机器人精细操作的准确性。
针对这些问题,2026年8月7日,期刊Advanced Functional Materials报道先丰客户开发了一种基于双模态皮肤传感器的沉浸式闭环人机交互系统,通过同步采集人体生物电与生物力学信号,结合多模态融合算法和触觉反馈,实现从人体动作识别到机器人远程操控、再到触觉反馈的闭环交互。
二 主要工作
研究团队构建了一种具有三维互连多孔结构的柔性皮肤传感器,通过对多孔聚二甲基硅氧烷(PDMS)支架进行局部电学改性,将金纳米颗粒(AuNPs)与聚四氟乙烯(PTFE)分别引入支架的不同区域,构建摩擦电层,并结合导电复合电极,实现表面肌电信号(sEMG)与摩擦电信号(TE)的同步采集。
在信号处理方面,研究团队利用小波分析与阈值去噪,将复合信号分离为生物电信号和生物力学信号,再结合多核支持向量机(SVM)与长短期记忆网络(LSTM)构建多模态融合模型,实现对不同手势类别及动作幅度的精细识别。
研究结果表明,该系统对15类精细手势的平均识别准确率达到93.5%,明显优于单一模态识别。其中,仅使用肌电信号时,识别准确率为76.1%;仅使用摩擦电信号时为91.3%。双模态信号的融合进一步提升了识别能力。此外,传感器在5000次加载循环后仍保持稳定响应,并在8周的长期测试中表现出较小的信号漂移。
在机器人远程操作验证中,系统还能够根据机器人指尖传感器检测到的接触力,向操作者提供不同模式的振动反馈。当抓取力处于2–3 N的稳定范围内时,系统提示抓取状态正常;当抓取力过大时,则通过持续振动提醒操作者调整力度,从而实现柔软物体的非破坏性抓取。
三 取得的主要成果
本研究使用的金纳米颗粒由先丰纳米提供。
金纳米颗粒是该柔性皮肤传感器摩擦电层的重要组成部分。研究团队将金纳米颗粒与PTFE分别负载于多孔PDMS支架的不同区域,利用三者之间的电负性差异,构建了“PTFE>PDMS>Au”的电负性梯度,促进接触与分离过程中界面电荷的产生与转移,从而增强摩擦电信号输出。
实验结果显示,相较于仅采用单一摩擦电材料的传感器,同时引入PTFE和金纳米颗粒的双材料结构表现出更高的输出电压。随着拉伸应变增加,传感器输出电压呈现良好的线性变化趋势,灵敏度达到25.9 mV,线性相关系数为0.99。
这意味着,先丰金纳米颗粒在本研究中并非简单的辅助填料,而是通过参与构建摩擦电功能结构,帮助传感器更有效地将皮肤形变转化为可检测的电信号,为人体动作感知、手势识别及机器人闭环控制提供了重要的材料基础。
四 文献信息
文献名称: An Immersive Closed-Loop Human Machine Interaction System Enabled by Dual-Modal On-Skin Sensors
产品推荐
XFJ60
金纳米颗粒
形态:橙红、红、紫红等颜色的水溶液
溶剂:水
XFJ294
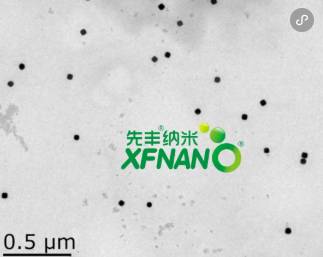
金纳米立方体
颗粒尺寸:<50 nm
表面修饰剂: CTAB
表面电荷 :正电
溶液颜色: 酒红色
特征吸收峰: 525–535 nm
XF516
金纳米颗粒组合套装
形态:橙红、红、紫红等颜色的水溶液
溶剂:水
如果您想了解更多权威引用的信息,可以关注“先丰纳米”公众号,将您的要求发送到对话框即可,会有技术专家回复您,您也可以拨打电话025-68256996咨询~
最新动态
更多


请拨打厂商400电话进行咨询
使用微信扫码拨号

 上一篇
